Veja cada peça. Decida o defeito. Guie o robô.
Um equipamento de visão com IA que roda dentro da célula, sem nuvem, e a IDE para treinar, calibrar e operar tudo, da primeira foto até a produção.
star;539;000;39.340;1.841;-26.541;0.000;00021;stop
Uma linha por peça aceita, com a posição em milímetros. Chega ao robô de 22 a 27 ms depois da medida.
Valores medidos na célula de produção e na bancada. O desempenho em cada aplicação depende de câmera, iluminação, modelo e produto.
Tudo acontece dentro da célula, sem depender de nuvem
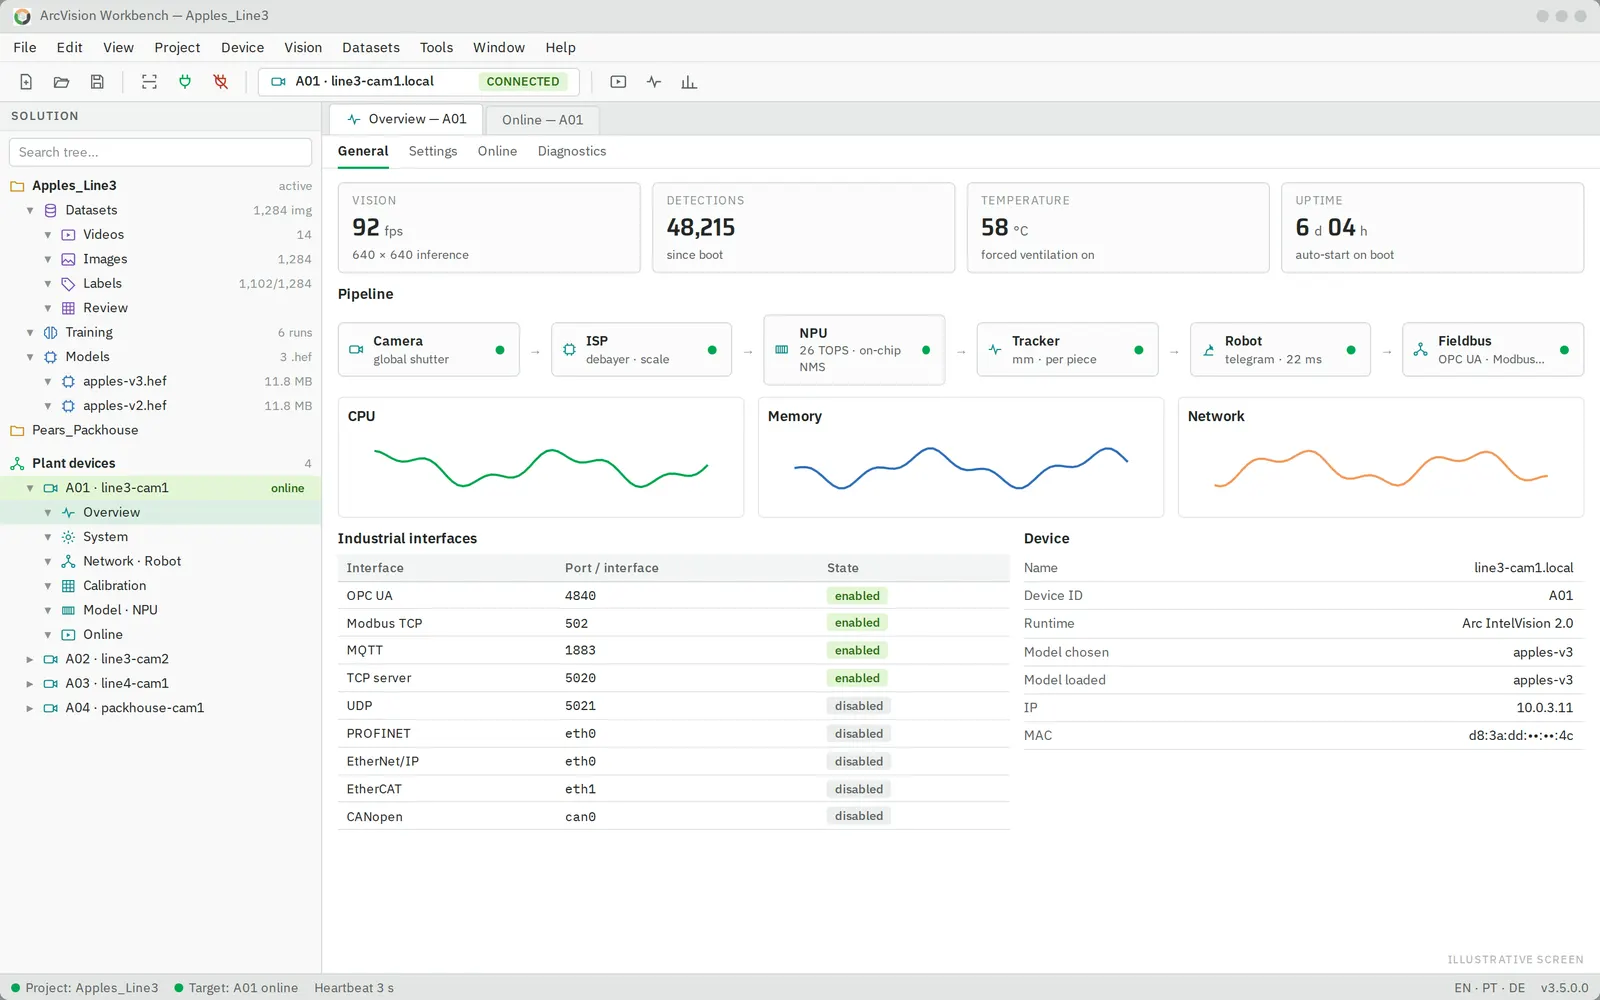
A captura, a inferência e a decisão rodam no próprio equipamento. Cada etapa tem a sua cadência, para que a tela de monitoramento nunca atrase a linha.
Câmera
Sensor global shutter de 1920 × 1200, sem distorção de movimento na esteira.
até 120 fpsPré-processamento
Escala e conversão de cor feitas em hardware, sem gastar CPU.
640 × 640IA na NPU
Detecção de vários defeitos na mesma peça, em um processador dedicado.
26 TOPSRastreamento
Cada peça ganha um número e é seguida em milímetros ao longo da esteira.
#231 → #232Decisão
A classe e a posição do ponto de contato são calculadas para cada peça.
x, y, z em mmRobô e CLP
Telegrama no formato do robô e dados para OPC UA, Modbus TCP, MQTT e outros.
22–27 msArcIntelVision
O equipamento de visão que fica na linha. Liga sozinho, se recupera sozinho e entrega ao robô a posição de cada peça aceita.
- IA embarcada. Modelos de detecção treinados com o seu produto rodam em uma NPU dedicada, dentro do equipamento.
- Coordenadas métricas. Calibração com tabuleiro e plano de trabalho medido. O robô recebe milímetros, não pixels.
- Telegrama no formato do seu robô. O molde da mensagem é configurável campo a campo. Um valor que não cabe é recusado em vez de truncado.
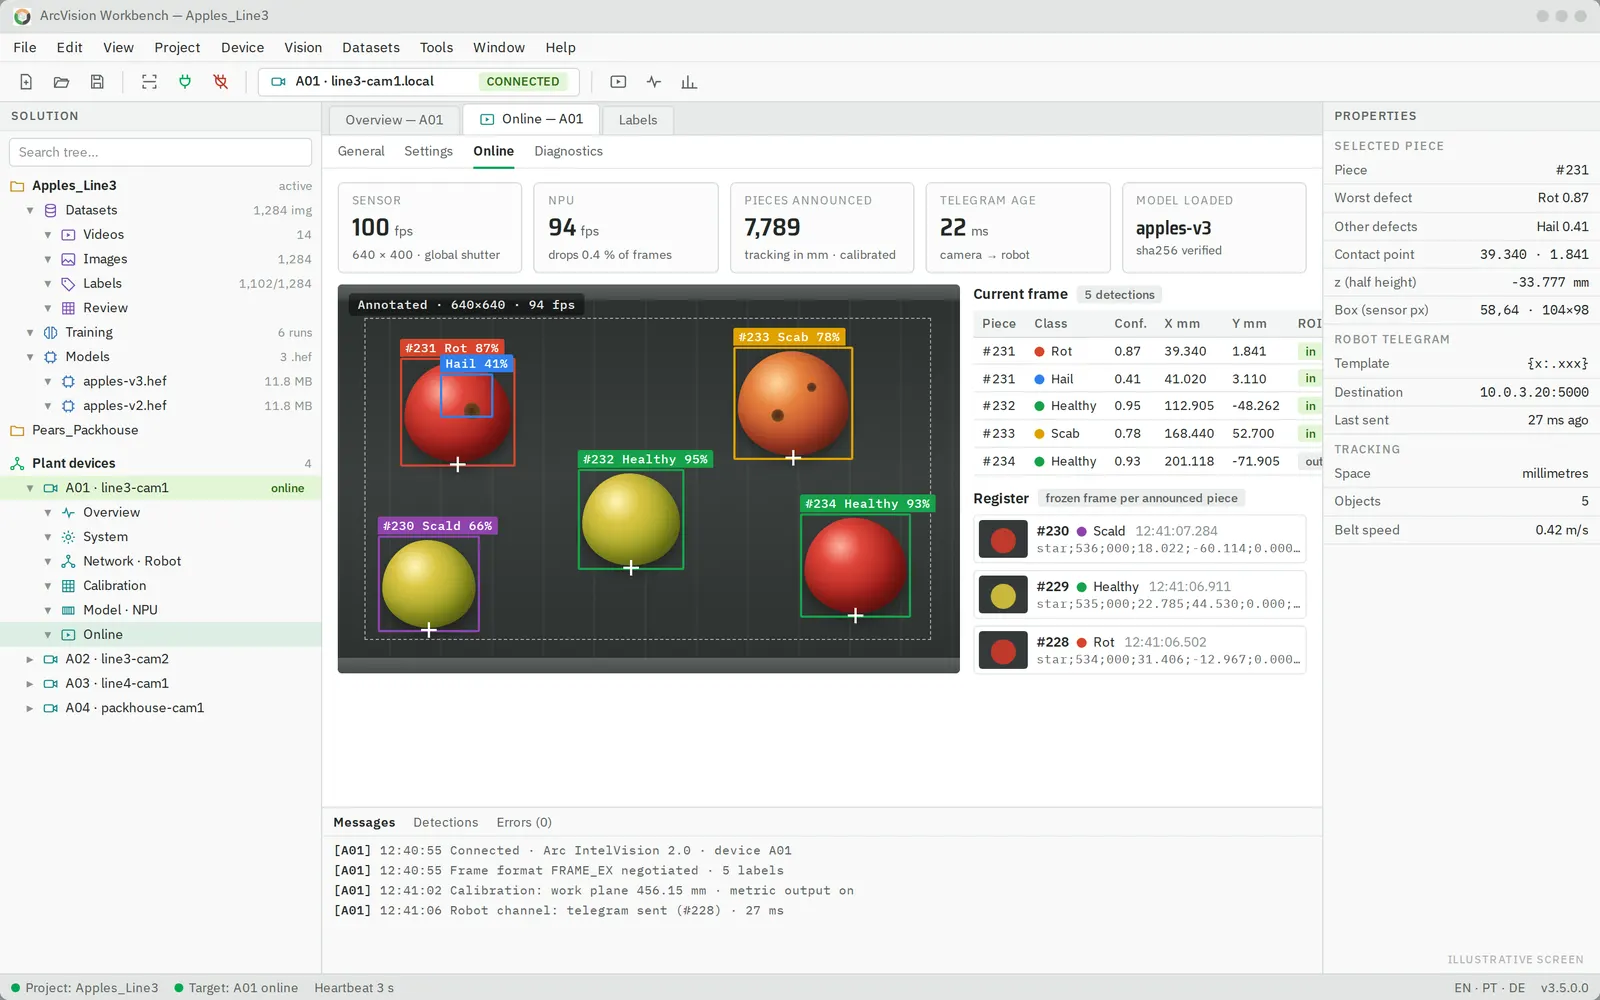
- Painel web embutido. Vídeo ao vivo, pipeline, temperatura e configuração pelo navegador, acessando o equipamento pelo nome na rede.
- Pronto para produção. Sobe ao ligar, reinicia um serviço que caiu em segundos e mantém a imagem no ar mesmo se a IA falhar ao iniciar.
Arc Workbench
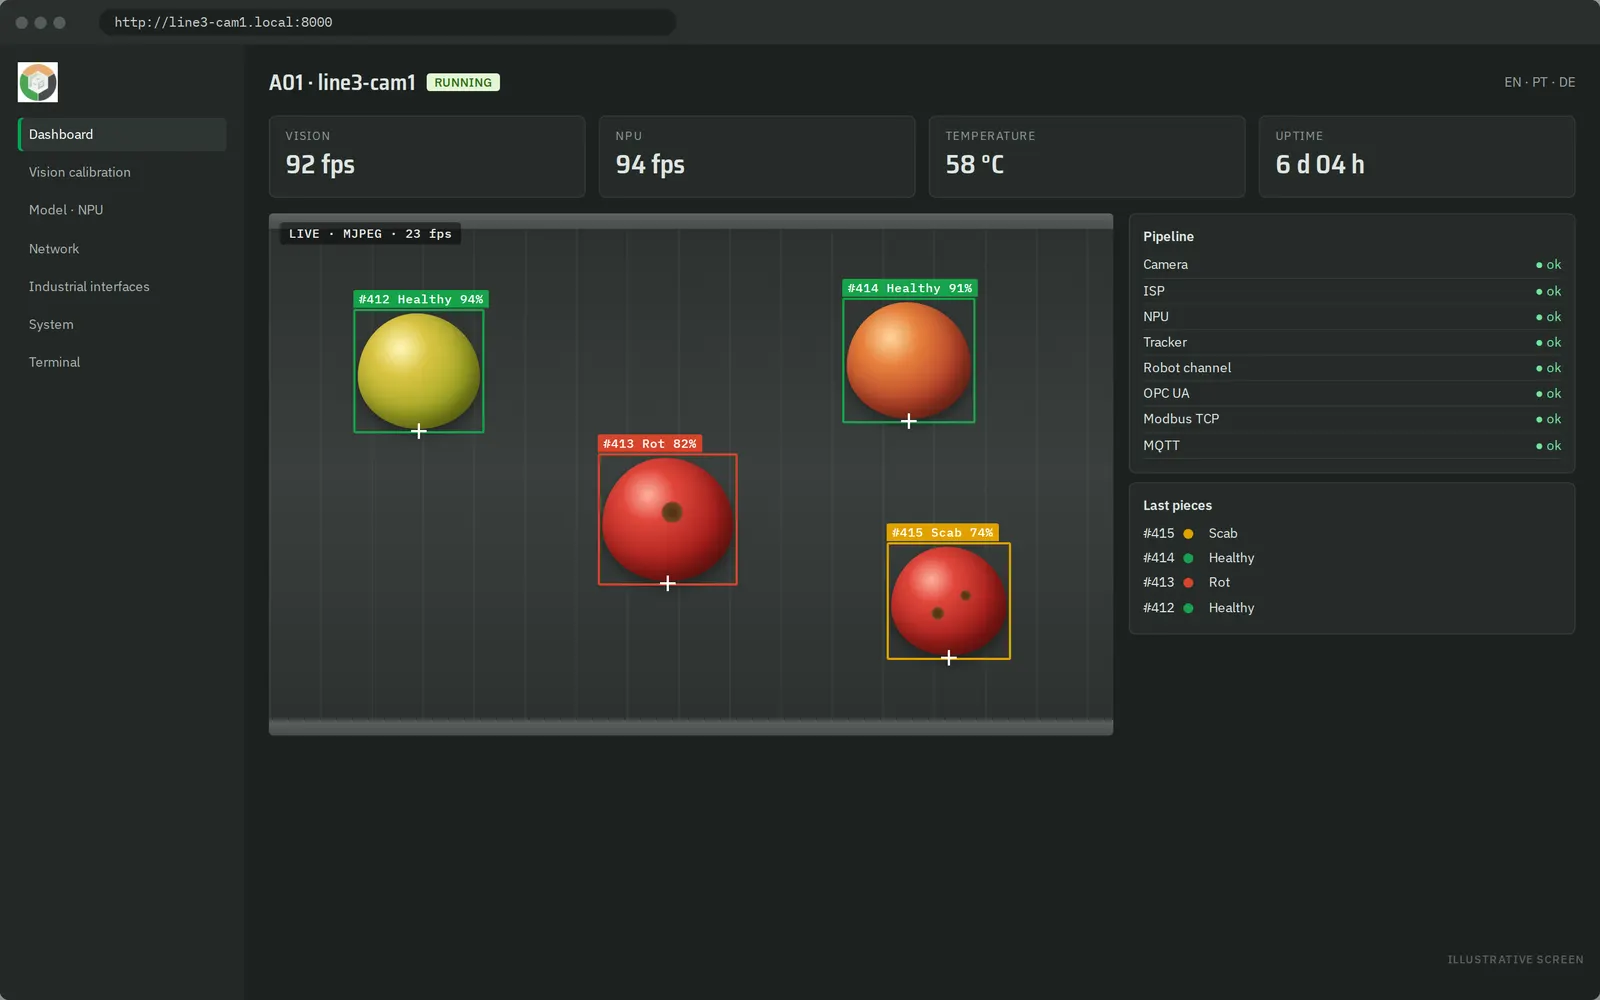
A IDE de engenharia que leva um modelo de visão da primeira foto até a célula em produção. Todo o ciclo em um só programa, sem linha de comando e sem ambiente de IA para montar à mão.
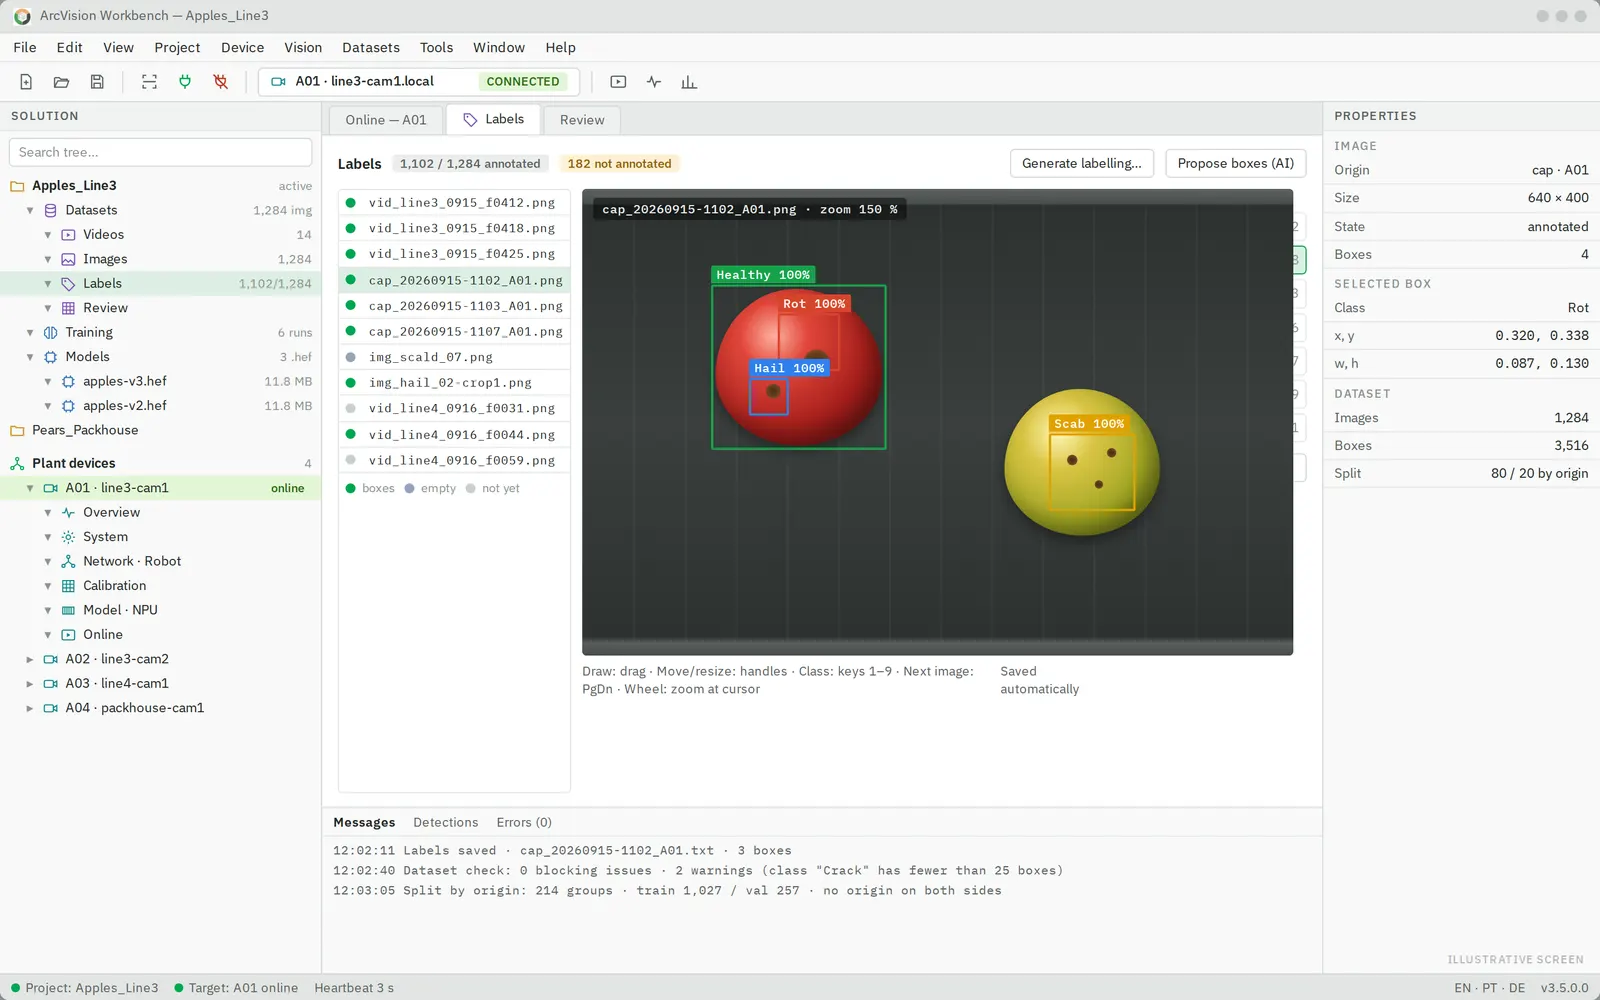
- Projeto portátil. Um projeto é uma pasta com datasets, modelos e exportações. Cabe num pendrive e abre em outra máquina.
- Dataset que não engana. Treino e validação são separados por origem, então a mesma peça nunca aparece dos dois lados.
- Treino com um clique. A ferramenta prepara o ambiente, usa GPU quando existe e entrega o modelo compilado para a NPU.
- Enviar não é ativar. O modelo é conferido por SHA-256 e só entra em uso quando alguém confirma. Se a carga falhar, o anterior volta.
- A planta inteira na árvore. Vários equipamentos encontrados pelo nome. Cada aba pertence a um equipamento, para ninguém gravar na célula errada.
- Instalação guiada. Preparação verificada item a item. Um arquivo corrompido é recopiado sozinho a partir do pendrive.
Fala a língua do seu robô e do seu CLP
Nove interfaces industriais habilitadas por configuração, sem gateway extra. O telegrama para o robô é montado campo a campo no formato que ele já espera.
# campos, largura e casas decimais definidos por você
star;{seq:3};{classe:3};{x:.3};{y:.3};{z:.3};{r:.3};{id:5};stop

# o que o robô recebe para a peça #231 (podridão, 0,87)
star;539;000;39.340;1.841;-26.541;0.000;00021;stop
Classificação de maçãs com ArcIntelVision e robô archTec
Em uma linha de beneficiamento de frutas, a visão archTec substituiu o sistema de câmeras de terceiros que operava havia dez anos ao lado do robô delta archTec P600. A câmera identifica os defeitos de cada maçã, rastreia a fruta e envia a posição ao robô, que faz a separação.
- Taxonomia do cliente. Catorze tipos de defeito definidos com a equipe de qualidade, de podridão a dano de granizo.
- Vários defeitos por fruta. A peça é decidida pelo defeito mais grave, na ordem de gravidade que o cliente define.
- Conferência sem parar a linha. Cada peça enviada ao robô fica registrada com a imagem congelada daquele instante.
Um robô que pega errado não se investiga ao vivo. Por isso cada decisão fica gravada com a foto de onde saiu.
Para quem integra e para quem produz
Visão que entra no seu projeto, não o contrário
- Protocolos abertos e telegrama configurável para o robô que você já usa.
- Linha de comando para instalar o mesmo modelo em vinte equipamentos de uma vez.
- Frota inteira em uma tela, com o equipamento identificado pelo nome.
Seleção consistente, turno após turno
- O modelo aprende os defeitos do seu produto, com as suas imagens e a sua classificação.
- Rastreabilidade: cada peça decidida tem classe, confiança, posição e imagem.
- Trocar de modelo entre safras ou produtos é seguro e reversível.
Detalhes que evitam uma parada de linha
Senha no momento da ação
Gravar parâmetro, trocar modelo ou apagar calibração pede senha na hora. Nenhum equipamento sai de fábrica aberto.
Conexão que não mente
O indicador de ligação só fica verde enquanto o equipamento responde. Cabo solto aparece em segundos.
Parâmetros honestos
A configuração mostra quais parâmetros o equipamento realmente usa e avisa quando uma alteração vale só até reiniciar.
Modelo com retorno automático
Se um modelo novo não carregar, o anterior volta. A célula não fica cega esperando alguém.
Encontrado pelo nome
O equipamento se anuncia na rede. Trocar o notebook de mesa não faz a câmera sumir da lista.
Manutenção sob controle
Atualizações do sistema ficam desligadas no equipamento do cliente e são feitas em janela de manutenção.
Traga uma amostra do seu produto
Mostramos o ArcIntelVision detectando os defeitos do seu produto e o ciclo completo de treino no Arc Workbench.
Estreito, Florianópolis, SC